株式会社アフレル

レゴ エデュケーション カンファレンス

レゴ エデュケーションロゴ

開催レポート

ご参加いただきありがとうございました!

ご参加いただいたみなさま
日程 2026/8/10(月)
時間 11:00~16:00
参加人数 40名

授業実践

レゴ® エデュケーション コンピュータサイエンス&AI 実践授業
ロボットレストラン

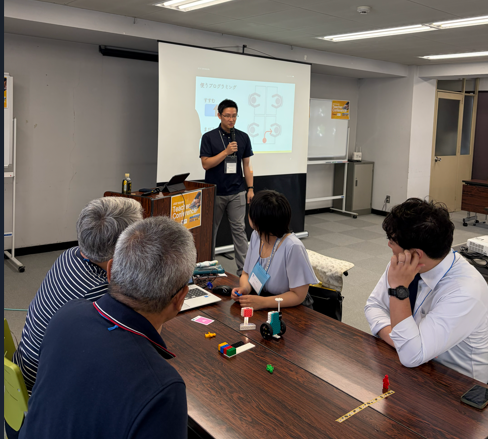
帝京大学小学校 長谷川椋 教諭

帝京大学小学校 長谷川椋 教諭
ロボットレストラン

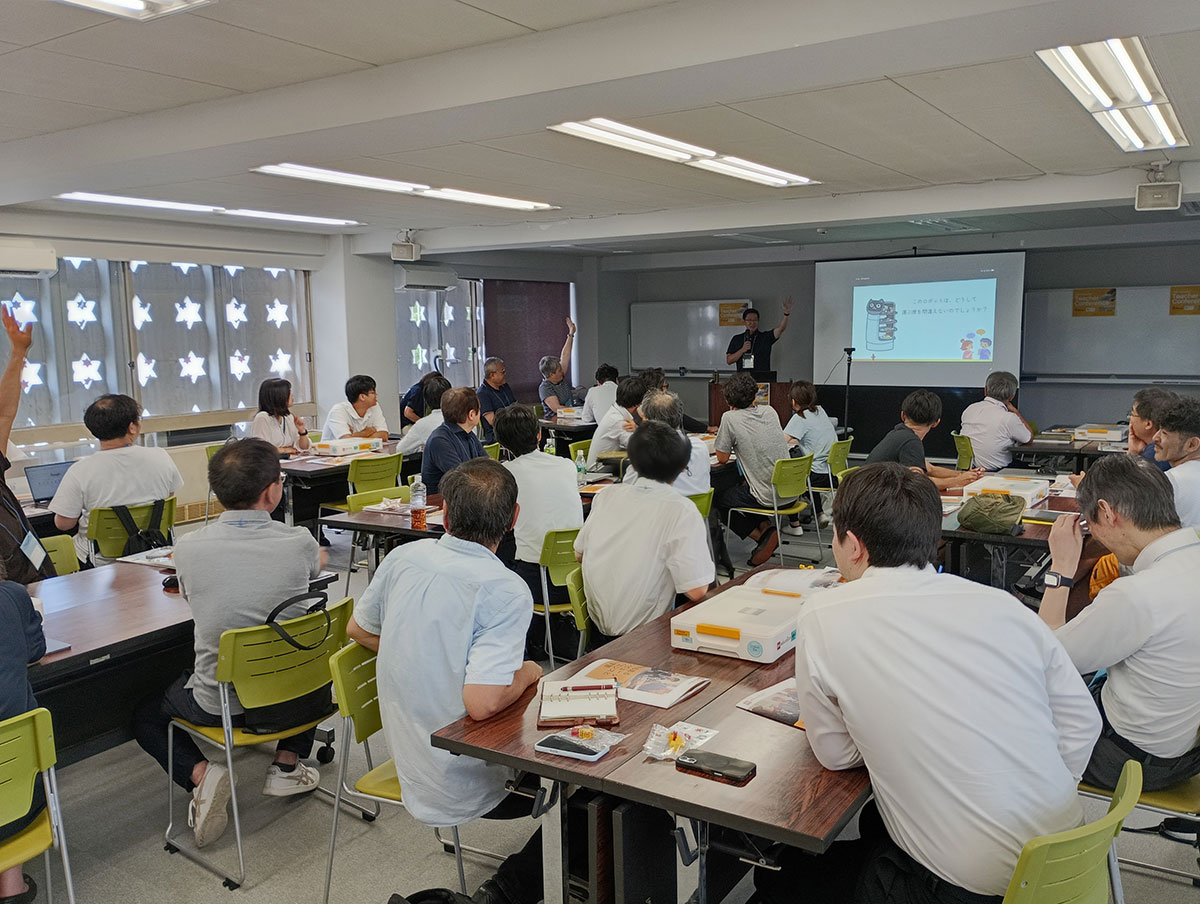
帝京大学小学校4年生「探究」の授業で実施した内容を、参加者のみなさまに体験いただきました。
使用教材
:レゴ® エデュケーション コンピュータサイエンス&AI 11+
レッスン内容
:ロボットレストラン
授業時間
:探究(総合的な学習の時間)45分
グループ学習
:4人で1グループ
授業のねらい・目標
:レストランの配膳ロボットを題材に、身近な自動化技術の仕組みへの関心を高めるとともに、
プログラミングの基本的な考え方(順次処理・イベント処理)を体験的に理解する。

授業の流れ

導入
操作
基礎
組立
基礎
課題
交代
引継ぎ
発展
課題
発表
片付け

導入:背景・問いかけ

  • レストランにある配膳ロボットはどうして動いているのか?
  • なぜ間違わずに自分とところに持ってくるのか?
  • ・グループごとに話し合って発表する
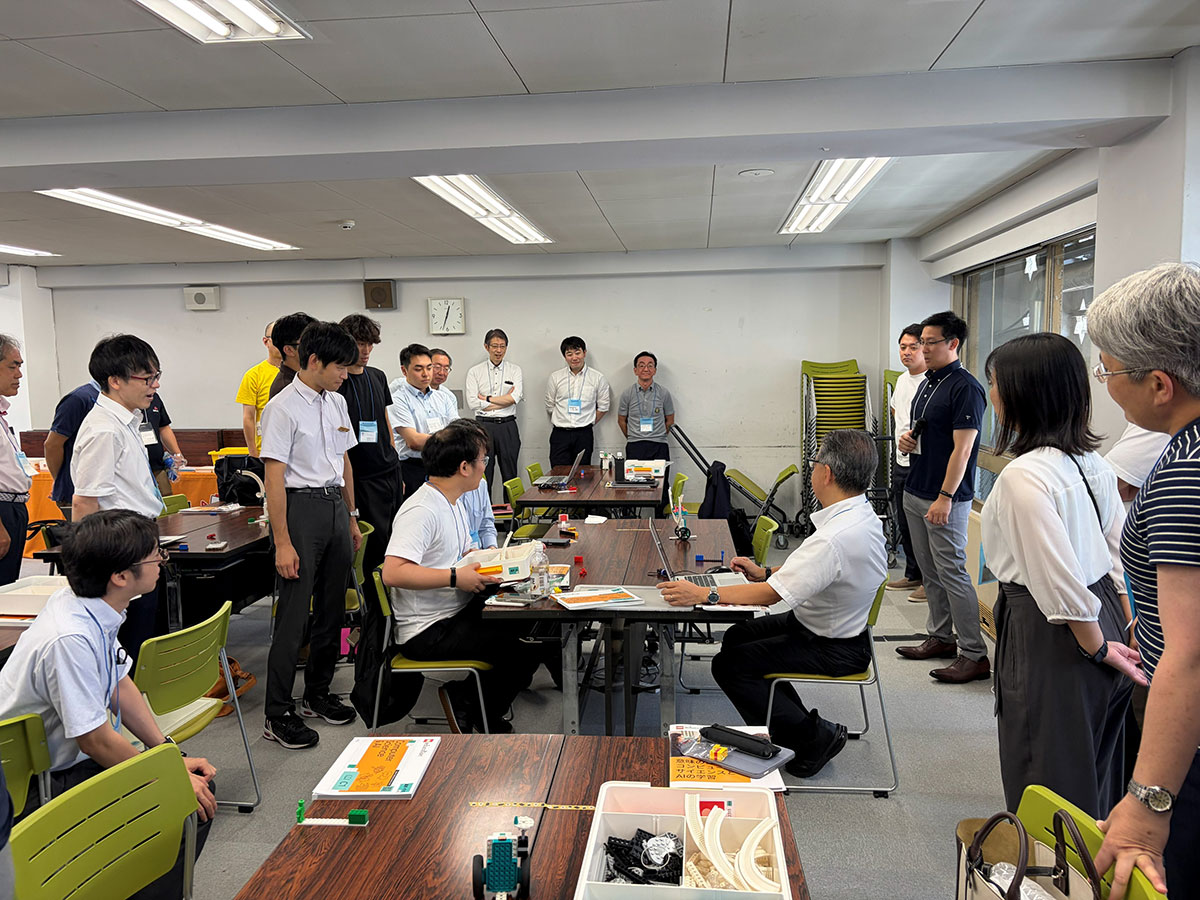
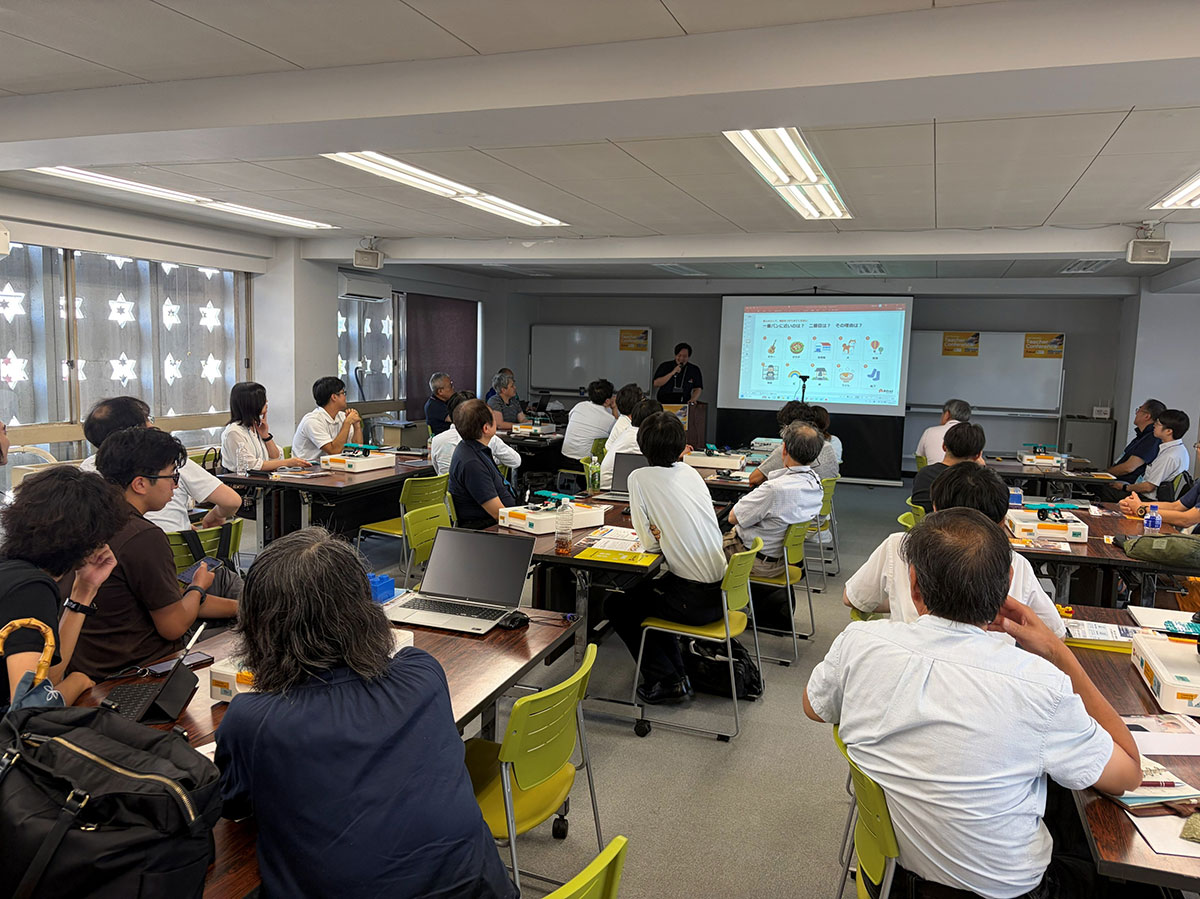
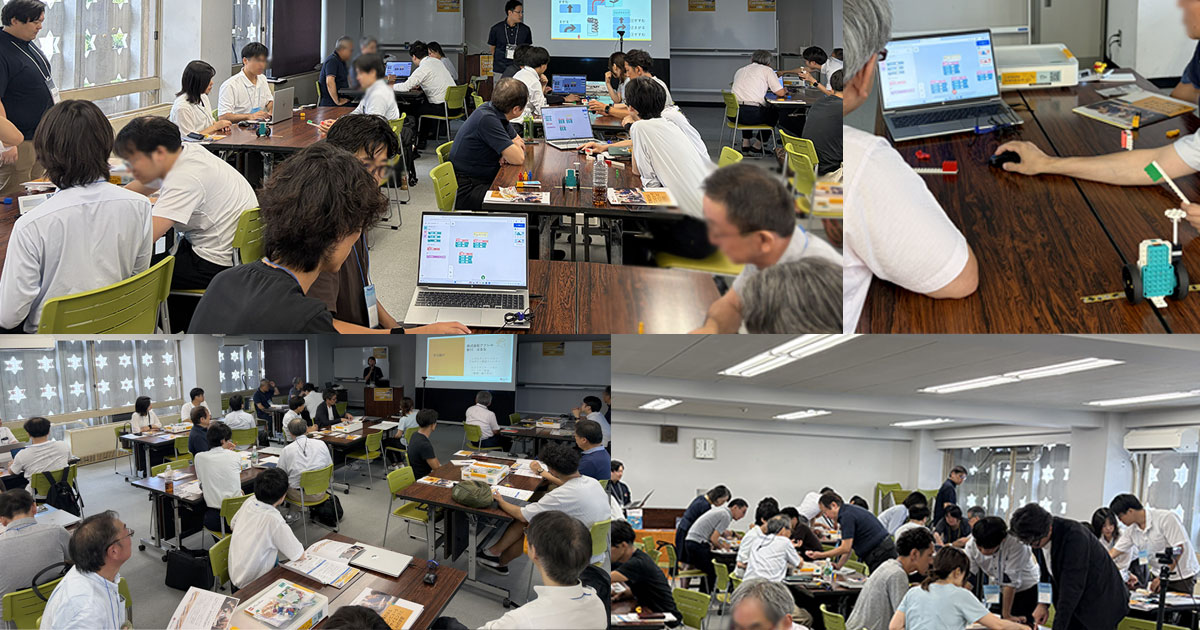
授業風景

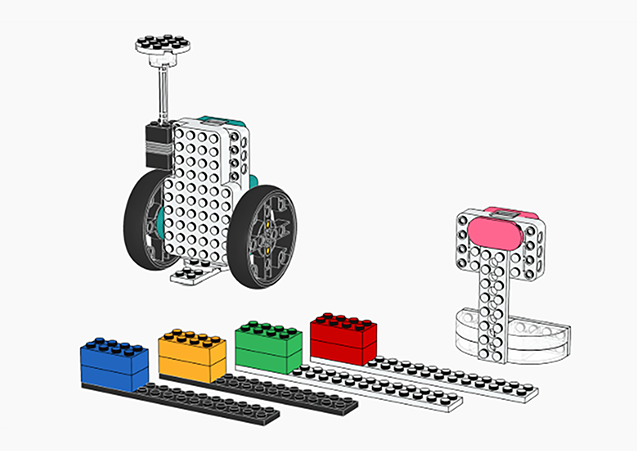
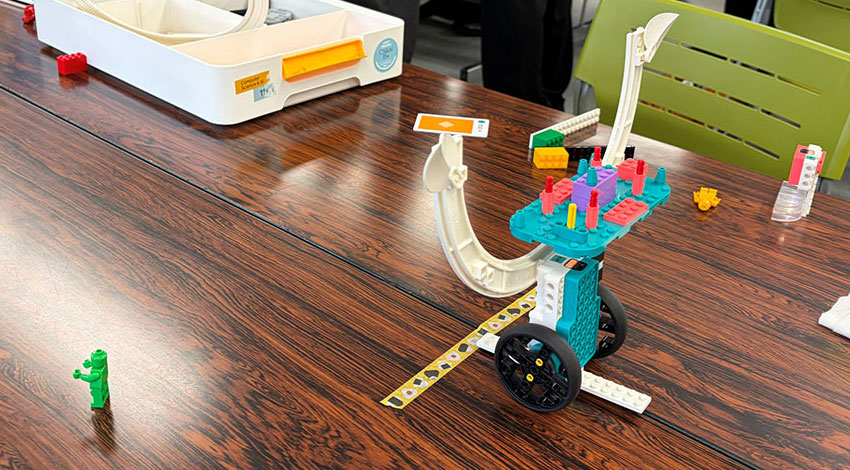
組み立て:4人で役割分担をして配膳ロボットを組み立てる

  • グループで役割分担をする
  • 自分の担当箇所を組み立て、組み合わせる
  • 協力して組み立てることで、コミュニケーションが生まれやすい
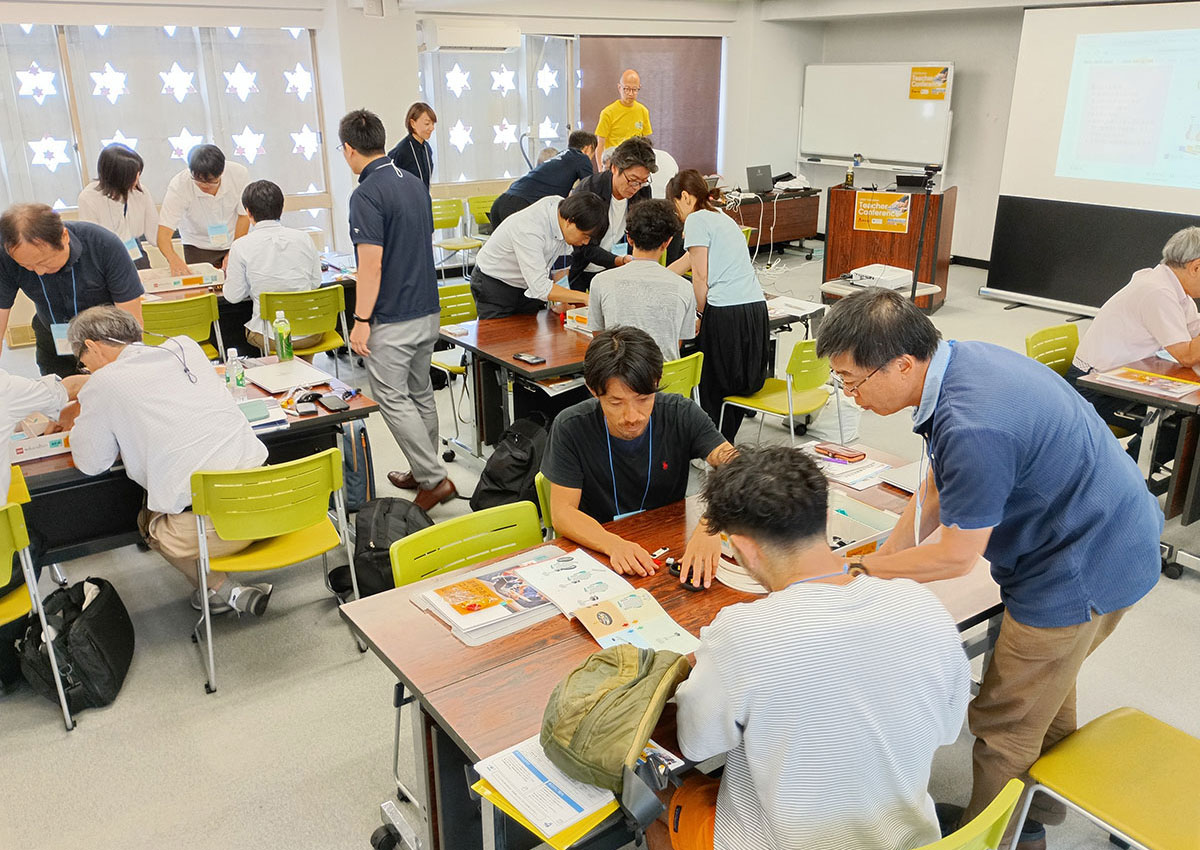
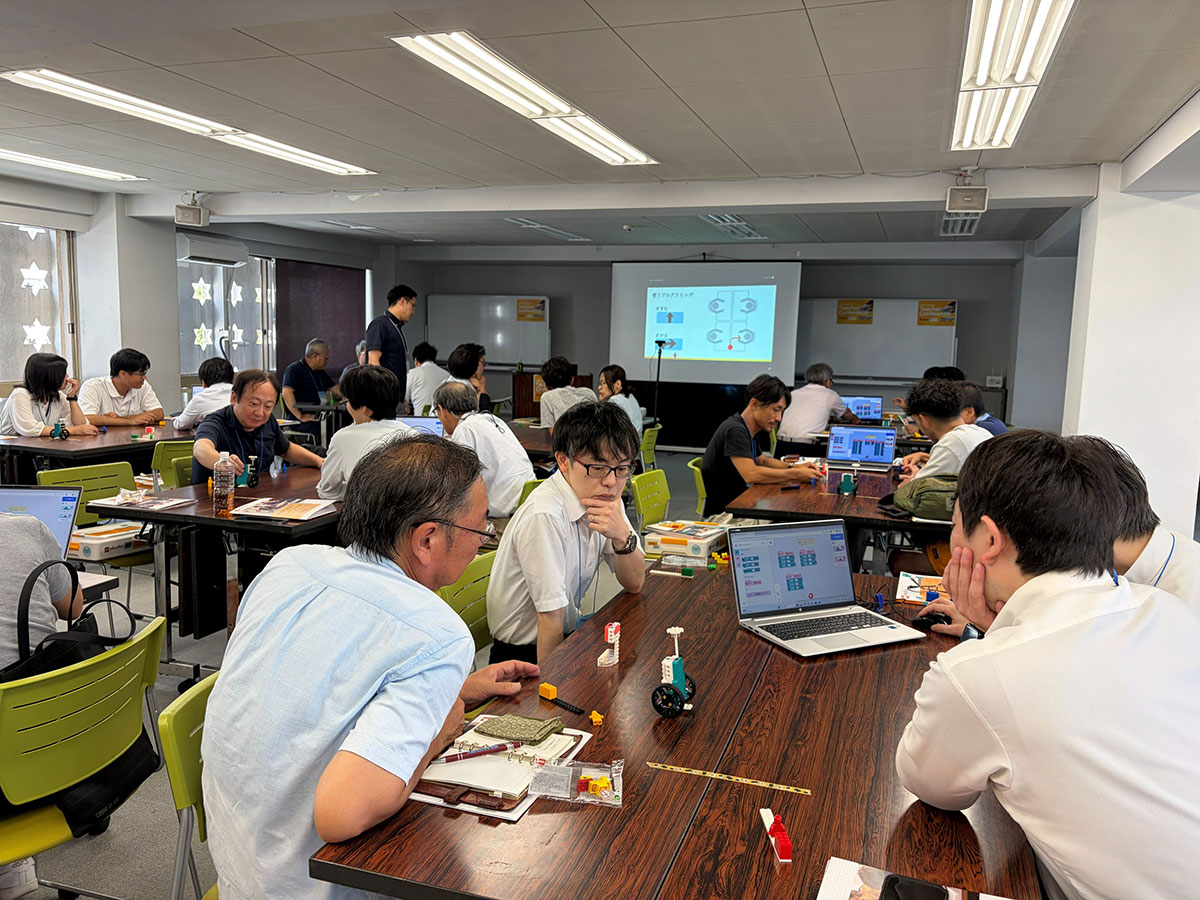
授業風景
授業風景
授業風景

基礎課題:色の席に運ぼう

  • ロボットをスタートラインからお客さんのテーブルまで移動する
  • ブロックの色ごとに指定したテーブルまで運ぶ
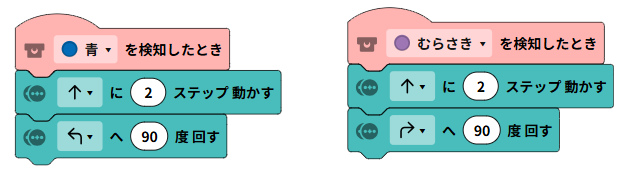
  • まずはサンプルコードで動かしてみる
    その後、色ごとのプログラムを作成する
サンプルコード
授業風景

発展課題:元の場所に戻ろう

  • スタートラインに戻るにはどうしたらよいか
    —プログラムを改善する
    —追加機能を使ってみる
  • 2人ずつ役割分担をして2人はプログラム作成する
    —2人はオリジナルロボットをつくる
  • グループでつくったロボットと
    動きを発表する
授業風景
授業風景

授業を終えて

子供達の試行錯誤や話し合い

① 子供達の試行錯誤や話し合いが活発だった。

→ 介入せずに授業が成り立つ。教員は必要な場面でのみ支援
発表タイム

② 発表タイムでは考え方や改善過程を共有し、学びを深めることにつながった。

→ 成果(できた・できない)ではなく、プロセスが大事
準備と評価用プリント

③ 役割演技があると子供たちの理解がさらに深まる。

→ストーリーをつくり2人ずつ交代制にする
今回の場合、店員さん:お客さん

参加者の声

  • レゴ エデュケーションの教材をはじめて体験しましたが、授業で使用するイメージが沸きました。導入に向けてのハードルや導入後の効果も分かりよかったです。
  • 実際の授業で使用する際の工夫点や注意すべきことがとても参考になりました。自分の学校で活用する際に取り入れていきたいと思います。
  • レゴの教材を活用することで創造力が広がることを自分自身感じることができました。子どもたちにも伝えていきたいです。

レゴ® エデュケーション コンピュータサイエンス&AI で学ぶ AIの仕組み

株式会社アフレル レゴ エデュケーションアカデミー認定トレーナー 田辺

株式会社アフレル レゴ エデュケーションアカデミー認定トレーナー 田辺
森の救助隊

AIの仕組みについてワークを実施後、レゴ エデュケーションコンピュータサイエンス&AIの 画像認識AI機能を実体験していただきました。

使用教材:
レゴ® エデュケーション コンピュータサイエンス&AI 11+
レッスン内容:
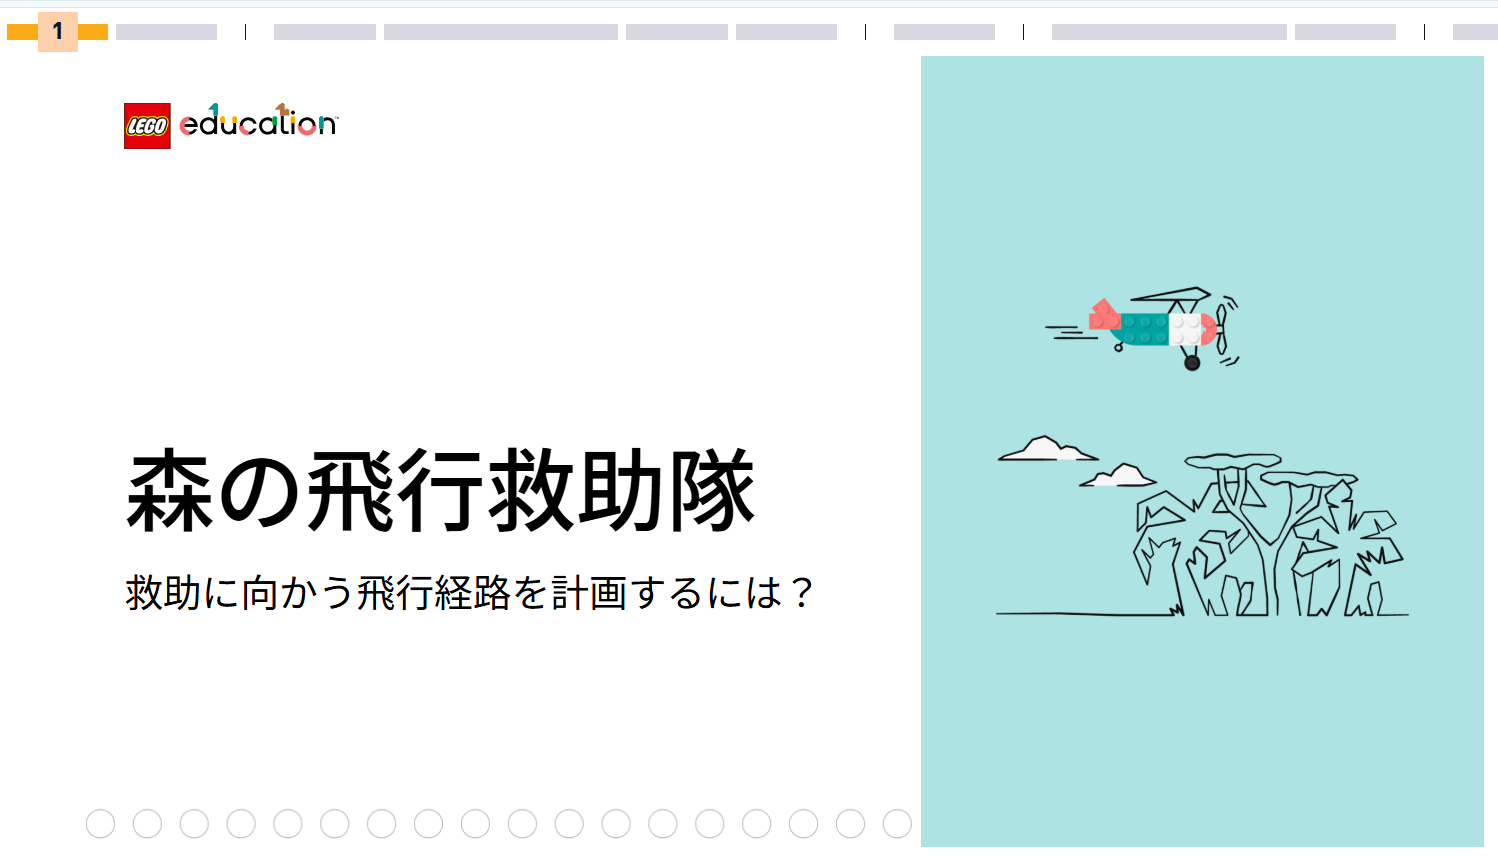
森の飛行救助隊
授業時間数:
45分
グループ学習:
4人で1グループ
授業の目標:
AIは物事を確率で判断している、ということを理解する
授業の狙い:
AIの仕組みを知ることで、AIが常に正しい判断をするわけではないことを知り、また人間が
どのように指示をすれば、AIの出力をより正しいものにすることができるかを考えられるようになる

授業の流れ

導入
AIの
仕組み
組立
基礎
課題
発展
課題
振り返り

AIの仕組みを知る:

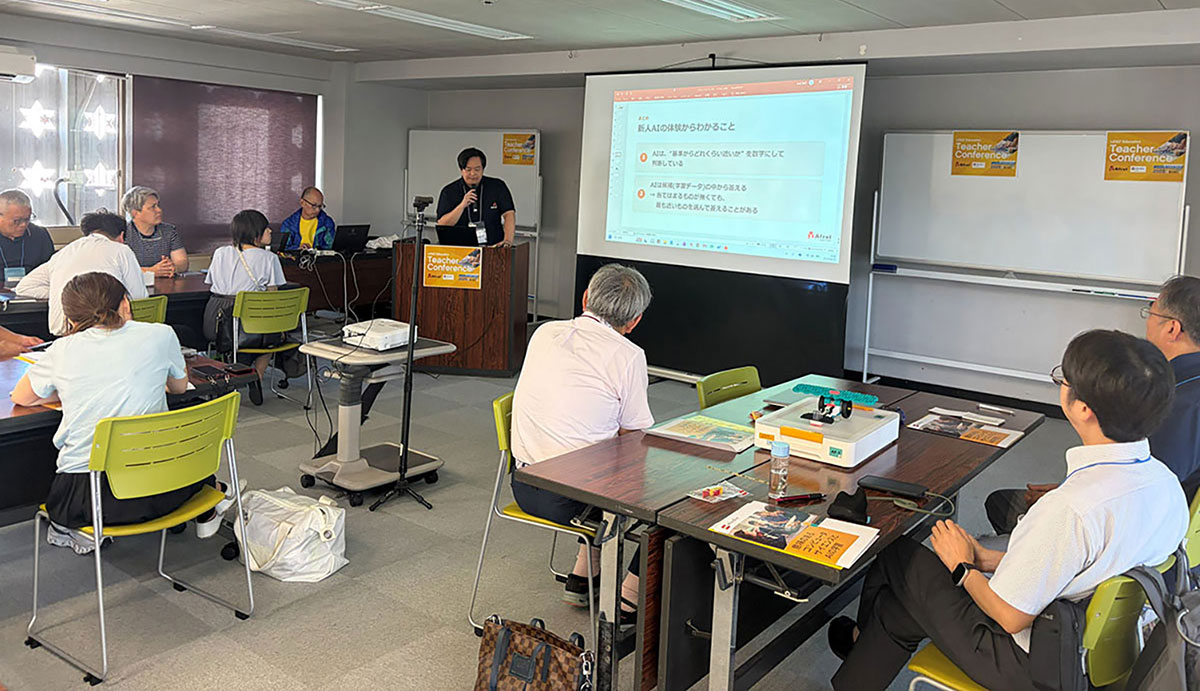
受講者の先生方に「新人AI」なってもらい

  • 学習した4単語の中からパンとは? を説明する
  • 学習した10単語の中からパンとは? を説明するというワークを実施し、生成AIや画像認識AIがどのように物事を考えているかを体験する
授業風景

基礎課題:

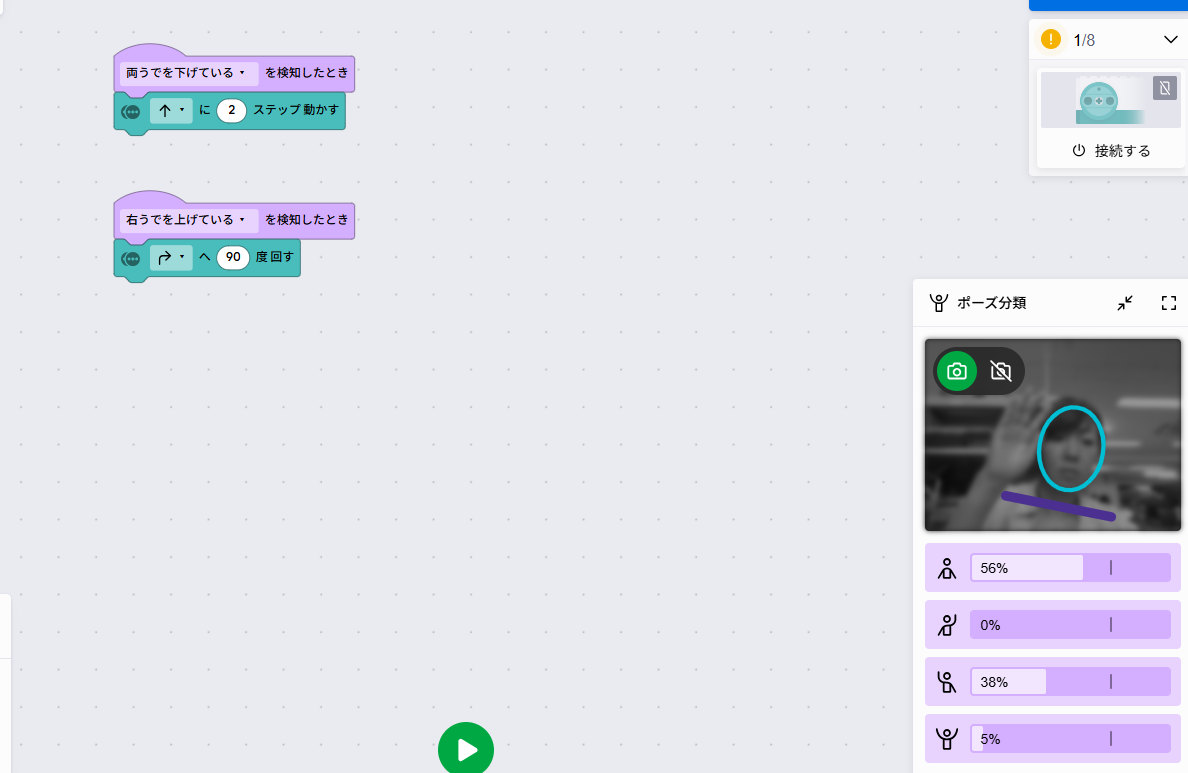
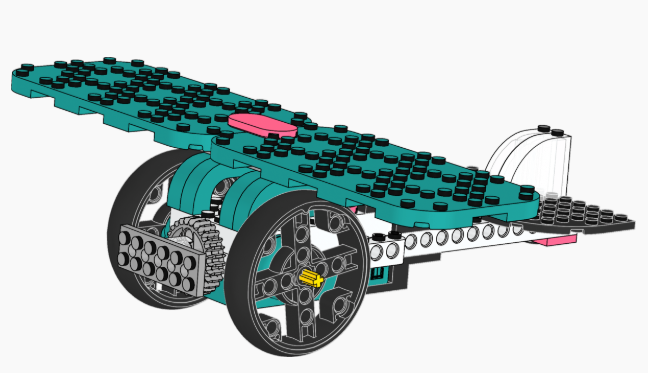
  • カメラ画像で飛行機を動かしてみよう
スライド
スライド

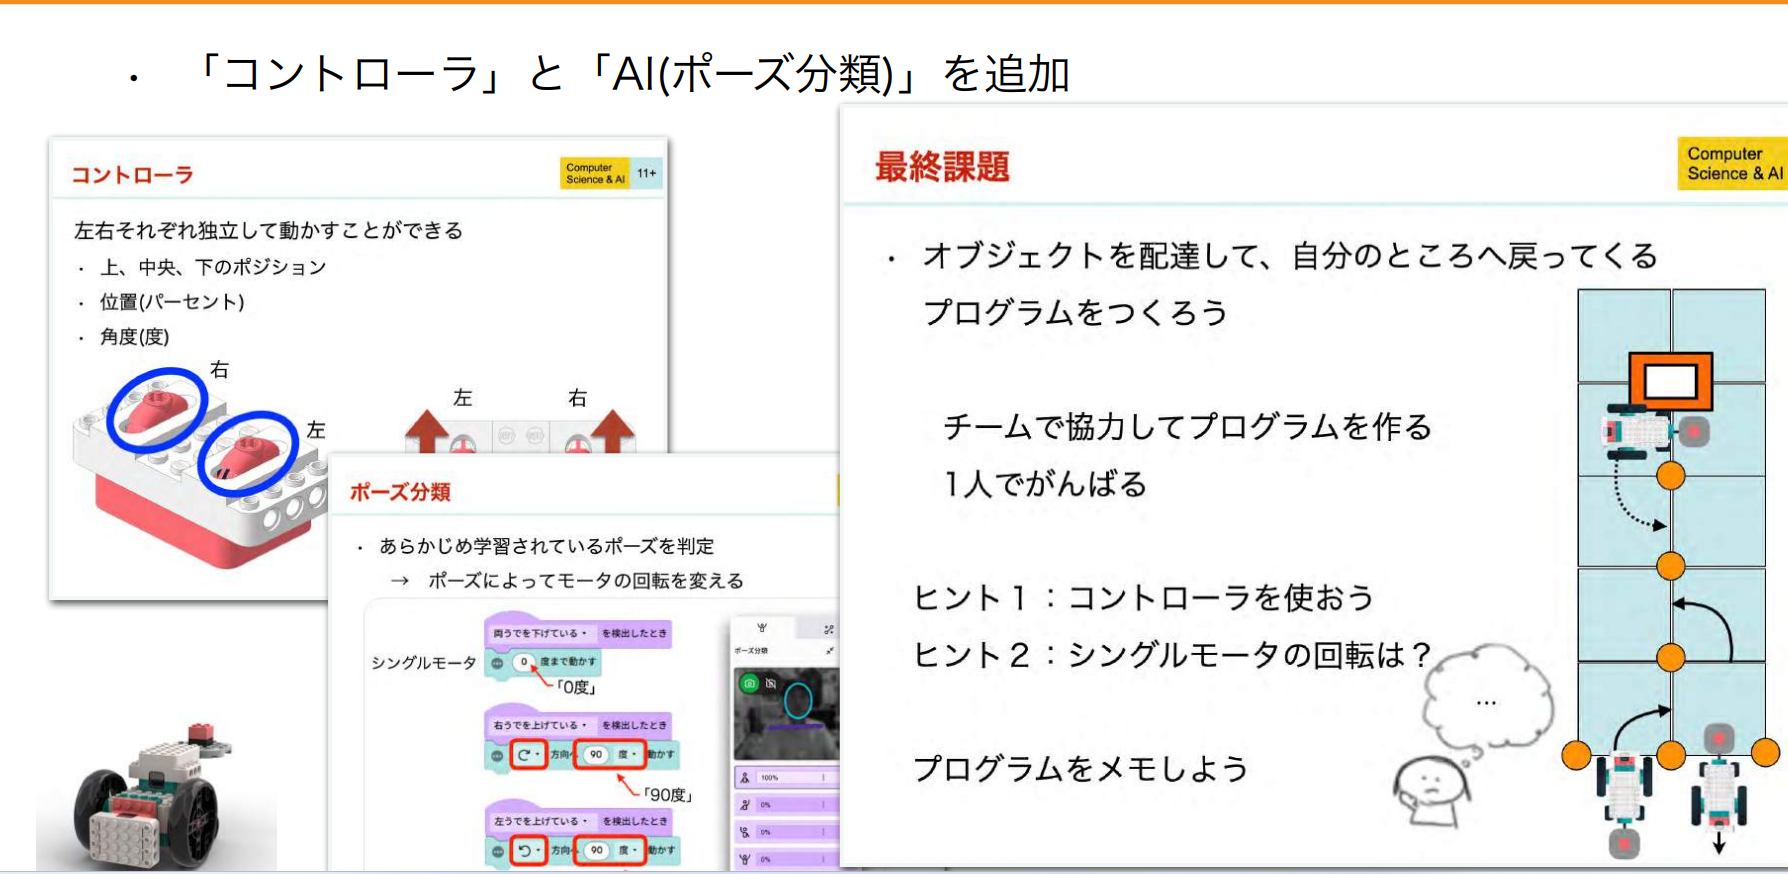
発展課題:

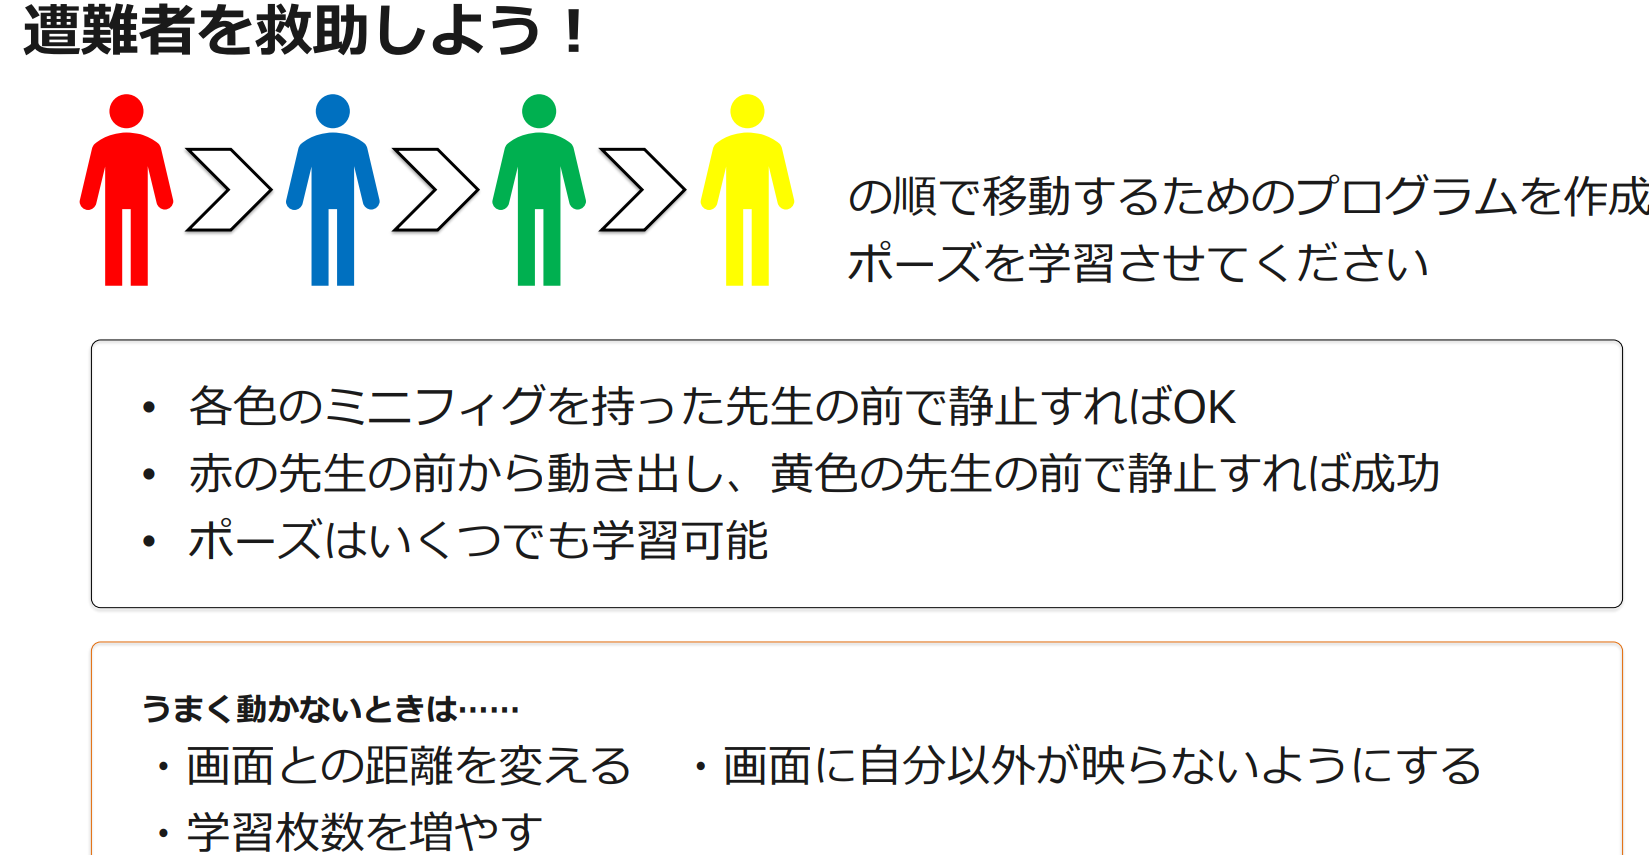
  • 発展課題:飛行機で遭難者を救助しよう
飛行機で遭難者を救助しよう

参加者の声

  • 新しい教材でどのようなことができるかを知りたかったので、カメラ機能などこれまでのレゴエデュケーションの教材にないことができると分かりました。どのように授業に取り入れられるか考えてみたいと思います。
  • ポーズで動かすことができると楽しいですね。子どもたちが楽しみながら授業を受けてくれるイメージがつきました。
  • AIの仕組みを体験的に知ることができました。次期学習指導要領改訂に向けて参考になりました。

教育機関事例

地域の情報・技術教育への支援取り組み

中部大学 人間力創成教育院 情報教育プログラム 藤井 隆司 氏

中部大学では、工学部 情報工学科,理工学部 AIロボティクス学科(1年生)のプログラミングの導入教育に加え、小学生向けの地域講座、高校への出前講義などレゴエデュケーション教材を幅広く活用されています。

講義内容

車輪型の共通ロボットを作成し、演習課題を挟みながら半期(15コマ)で実施

  • ― モーター制御
  • ― 各種センサーの使い方
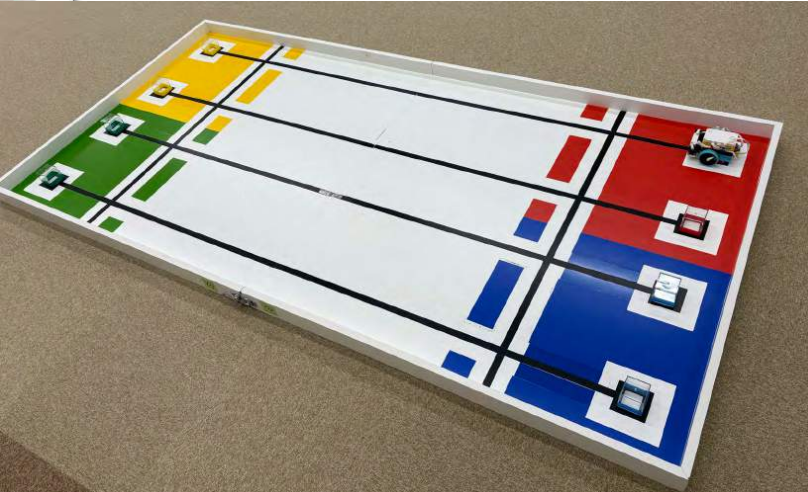
  • ― 中間課題:ライントレース競技
  • ― 最終課題:センサー類をなるべく多く用い、学習内容(if文、for文、並列タスク)を反映させ、簡単すぎす、難しすぎない課題を設定
ライントレース競技

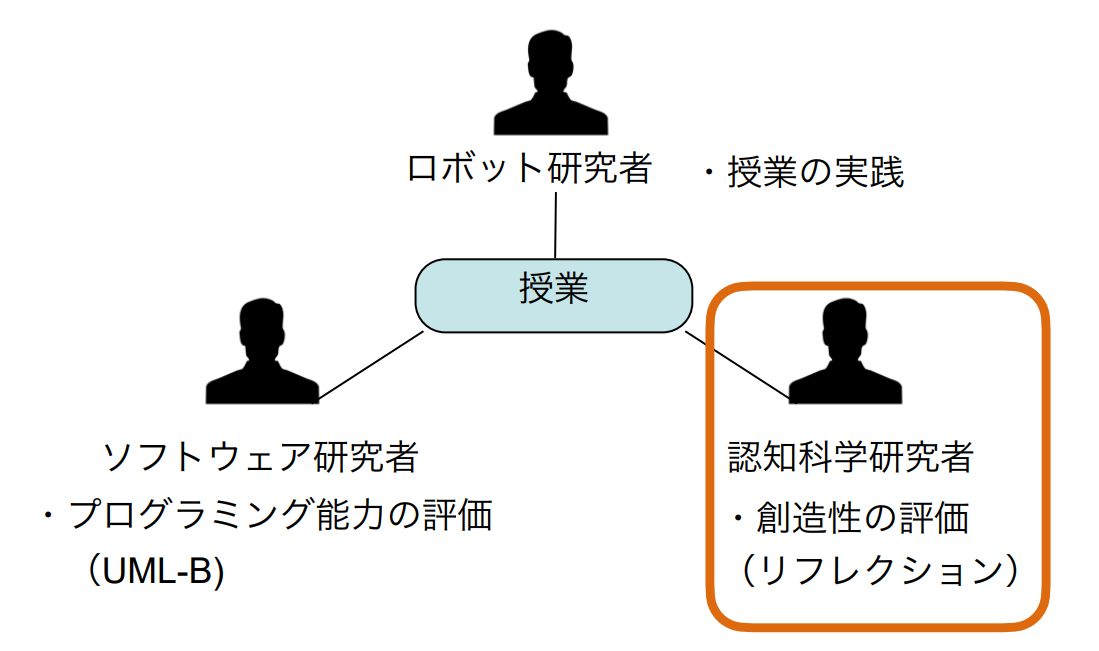
プログラミングの導入教育の効果だけではなく、創造性教育、社会的能力の向上の効果も大

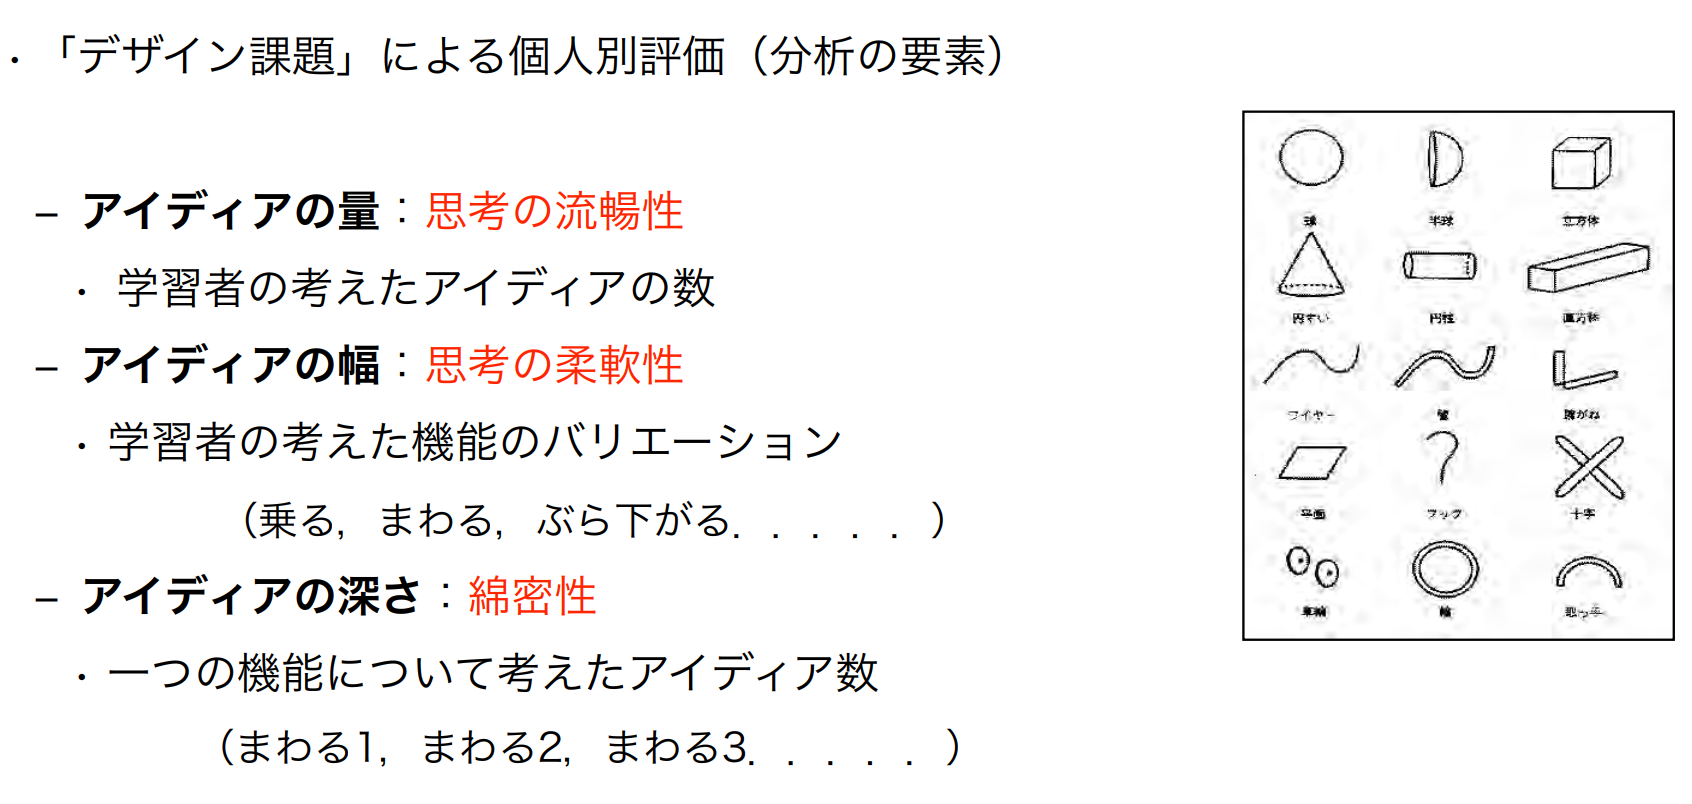
創造性の評価を実施

ロボット研究者、ソフトウェア工学の研究者、認知科学の研究者にて授業をデザイン

取り組み成果の例:基礎的能力向上
スライド
スライド

ジュニアセミナー「目指せ!ロボットマスター」

対象:
小学校4~6年生
実施回数:
120分×4回
使用教材:
レゴ® エデュケーション
コンピュータサイエンス&AI 11+
実施内容:
2人で1台を使用
  • ①ロボットとは?ロボットの組み立て
  • ②ロボットプログラミングの基礎
  • ③ロボットプログラミングの応用
  • ④ロボット制作、ミニ競技会
ライントレース競技

コンピュータサイエンス&AI 教材を活用したプログラミング学習

追手門学院小学校 三野理樹 教諭

追手門学院小学校 6年生の理科「発電と電気の利用」にてコンピュータサイエンス&AIを活用した授業の取り組みを紹介いただきました。
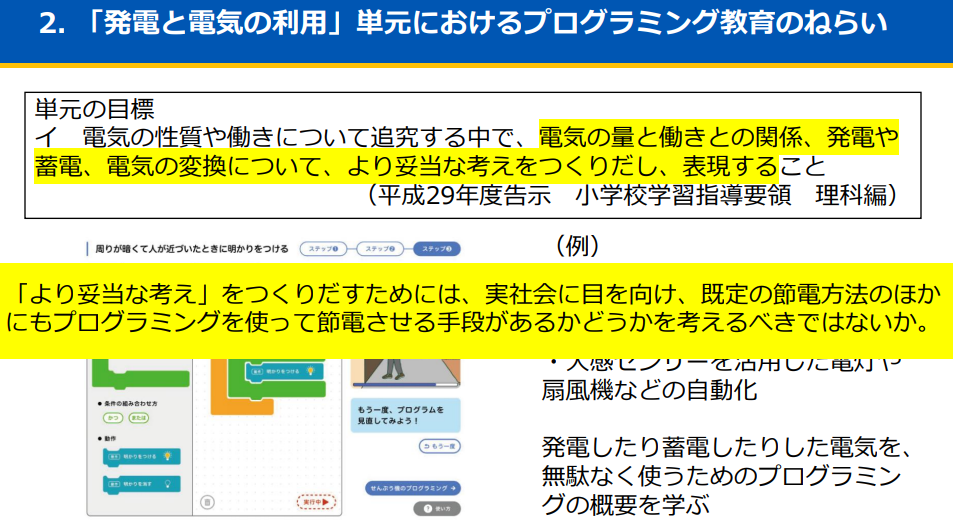
「発電と電気の利用」単元におけるプログラミング教育のねらい

「発電と電気の利用」単元におけるプログラミング教育のねらい

授業の流れ

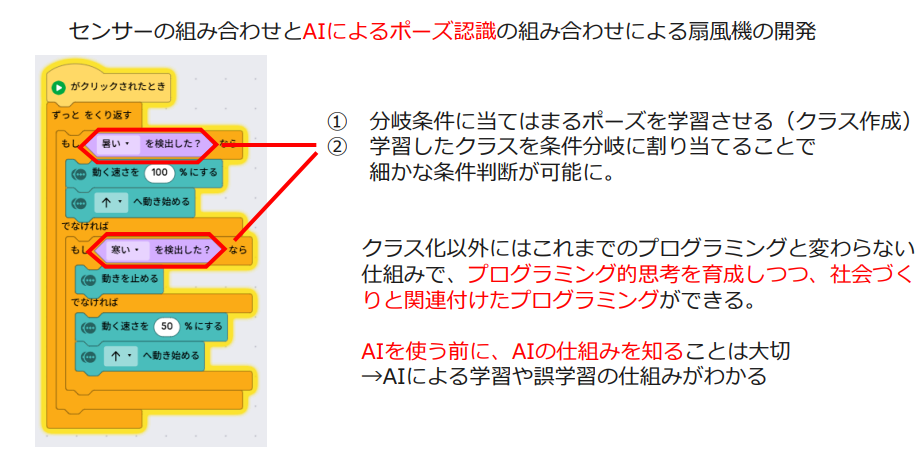
  • 扇風機を自動でOn-Offするだけで電気を無駄なく活用できているか?児童たちで考えてみる
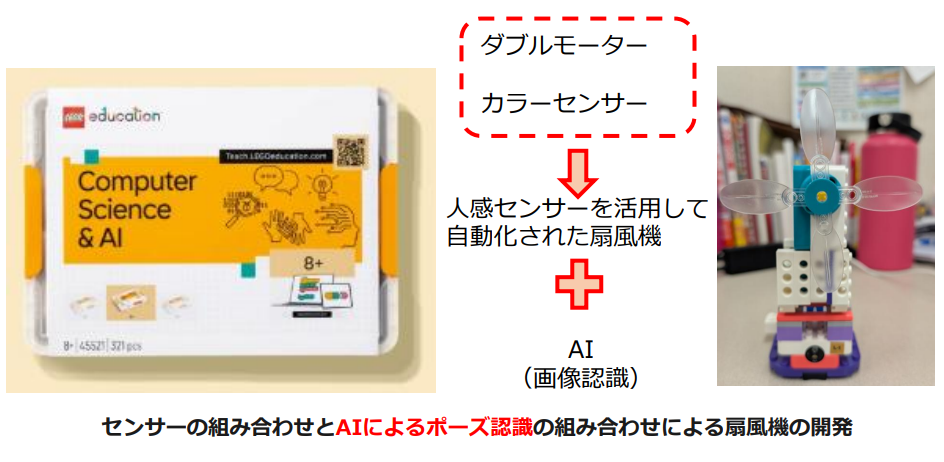
  • レゴエデュケーションコンピューターサイエンス&AIの
    ダブルモーターとカラーセンサー(人感センサーに見立てる)で扇風機をつくる
    人がいたら扇風機がON、人がいなかったら扇風機がOFF
「発電と電気の利用」単元におけるプログラミング教育のねらい
  • 画像認識(AI)を活用してよりエコな扇風機をつくろう
    どんな扇風機だとよりエコか考えてみる。条件を考え アイデアを出し合う。
  • 人が寒そうにしていたら扇風機を弱める、人が暑そうにしていた扇風機を強める
「発電と電気の利用」単元におけるプログラミング教育のねらい

成果と課題

  • プログラミングが社会でどのように使われるかを考えることができた。
  • 児童が主体的となり、プログラムの作り方を考えることができた。
  • AIによる機械学習について「ブラックボックス化された便利なもの」という認識ではなく、どのような仕組みで作られ、活用するものかを考えることができた。
  • 理科との相性の良さの反面、画像認識ありきの展開になってしまった。
  • 機械的制限があるため、児童の考えをすべて反映できたわけではない。

別室登校生徒へのプログラミングロボットを活用したPBL授業実践

千葉大学大学院修士2年・海野哲史 氏

千葉県船橋市では、市内の中学校にSPIKEプライムが導入されています。 船橋市立御滝中学校「あすなろ教室」でのPBL実践についてご紹介いただきました。
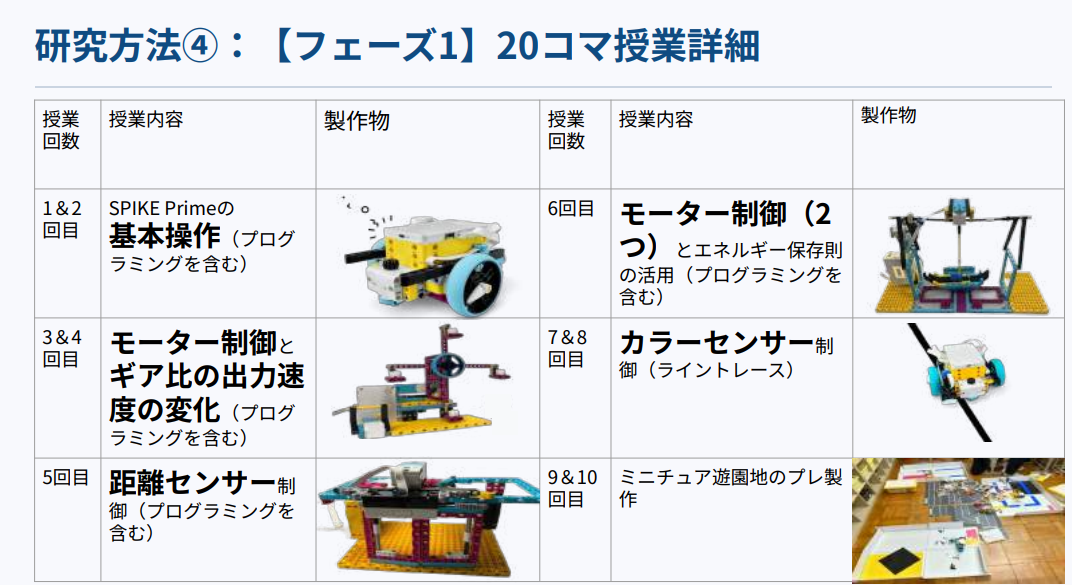
実施内容

フェーズ1 基礎技能習得期(基本学習)
期間:
2025年7⽉〜2025年12⽉(全20コマ)
内容:
SPIKE プライム 基本活⽤‧センサー制御
フェーズ2 プロジェクト実践期(不随学習)
期間:
2026年1⽉〜2026年3⽉(全20コマ)
内容:
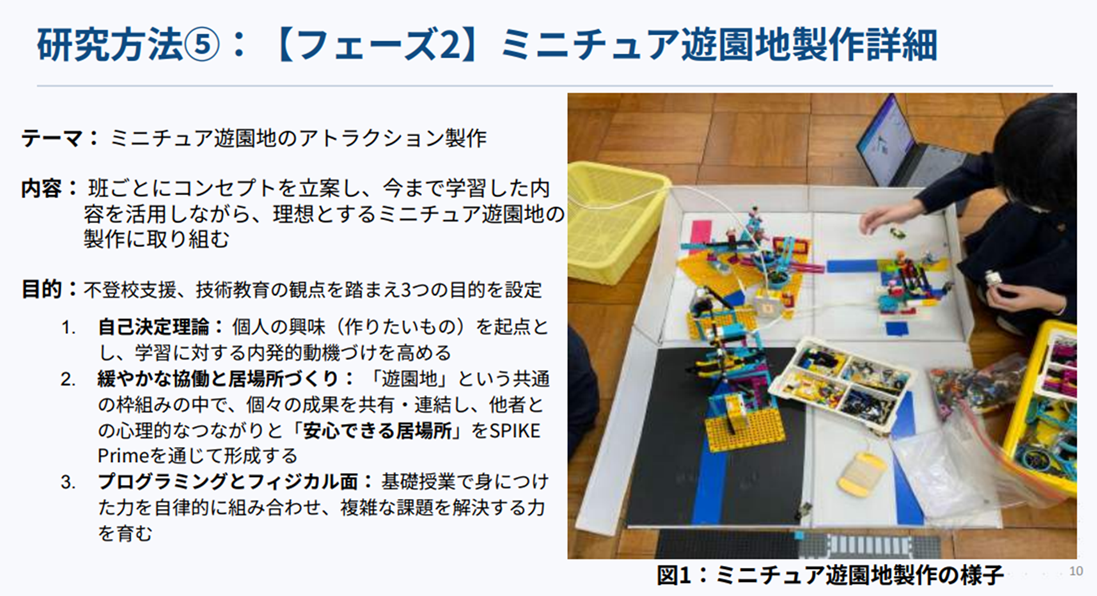
「ミニチュア遊園地」制作
「ミニチュア遊園地」制作

指導の工夫

①組み立てのサポート(準備)

  • 教員があらかじめ組み立てはしない
  • 苦手な生徒には得意な生徒が自然と教える協働的な環境を設定

②回と回の「つなぎ」を工夫

  • 進度目標(今日はここまでやる等)を設定しない
  • 個人の興味・関心を起点に毎回の活動をスタートさせる

③教員の役割

  • 生徒の試行錯誤を「ポジティブ」に捉えさせ、肯定的なフィードバック(承認)を与える

生徒の行動変容

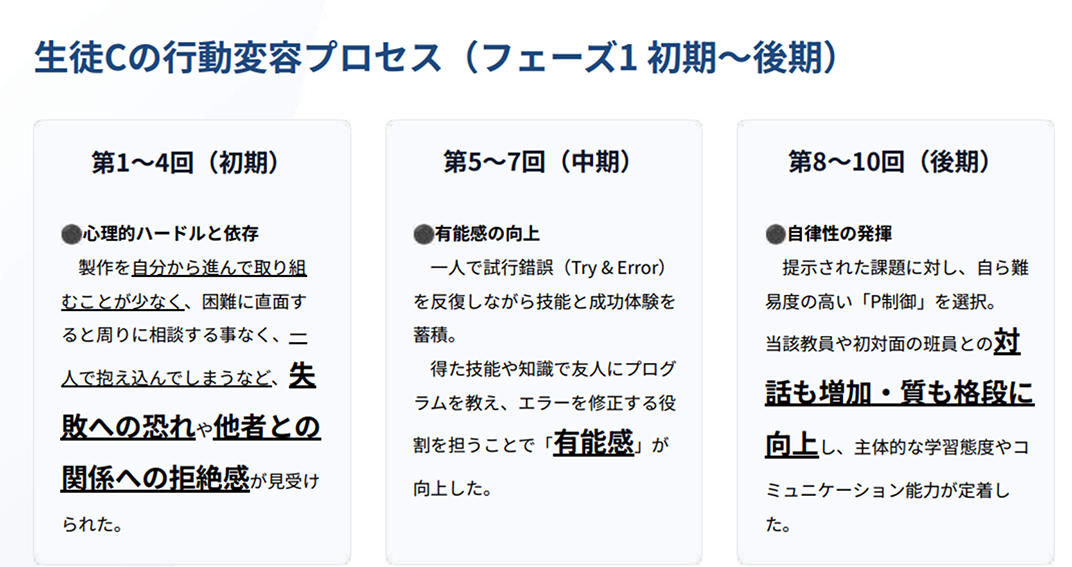
フェーズ1変容プロセス
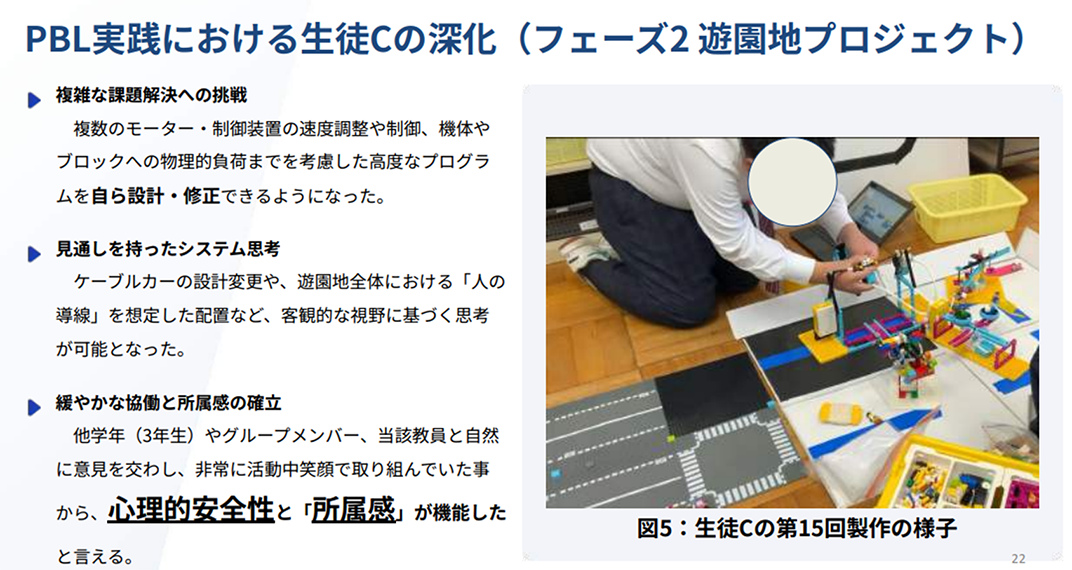
フェーズ2変容プロセス

教育的効果

  • 1.「自律性のある学び」への行動変容

     自分の興味に基づく課題設定(ミニチュア遊園地製作など)により内発的動機づけが高まり、受動的な態度から自ら複雑な課題に挑む、次年度の目標を立てるといった自律性のある学習態度への変化が見られた。

  • 2.試行錯誤の受容と「有能感」の獲得

     プログラミングと実機の挙動による即時的なフィードバックが、エラーをポジティブに捉える力を育成した。自らの手で課題を解決した経験や他者からの承認が、確固たる自信(有能感)へと繋がった。

  • 3.ロボットを介した「協働」と「所属感」の醸成

     ロボットという物理的な対象があることで対人間関係のハードルが下がり、生徒間の教え合いや成果の共有が自然発生した。これにより、他者との安心できる安定した居場所感・本来感が構築された。